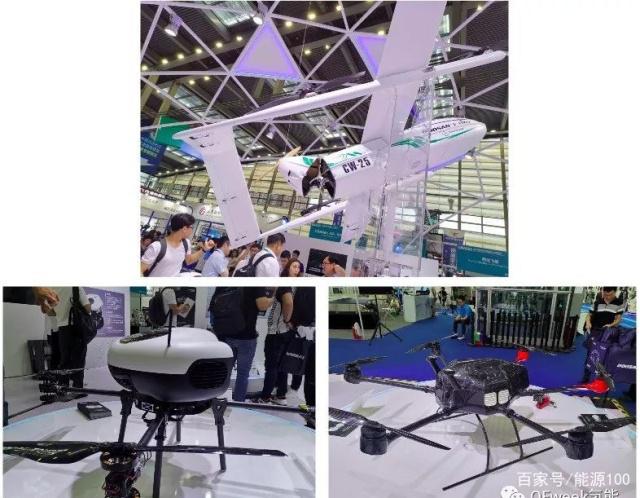
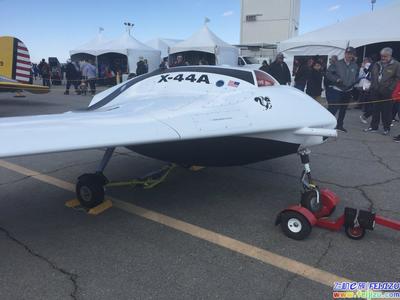
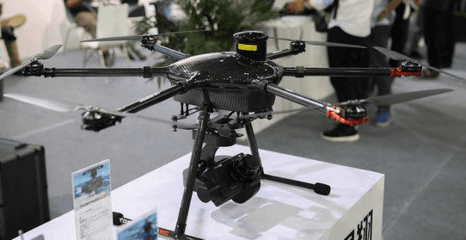
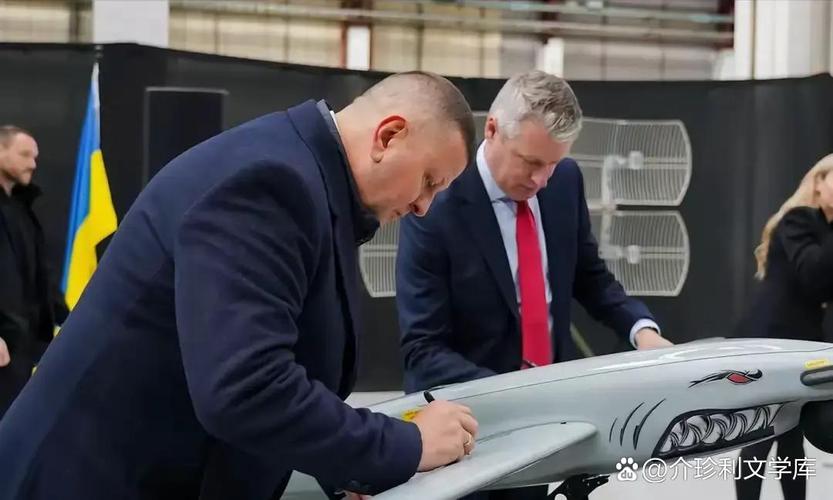
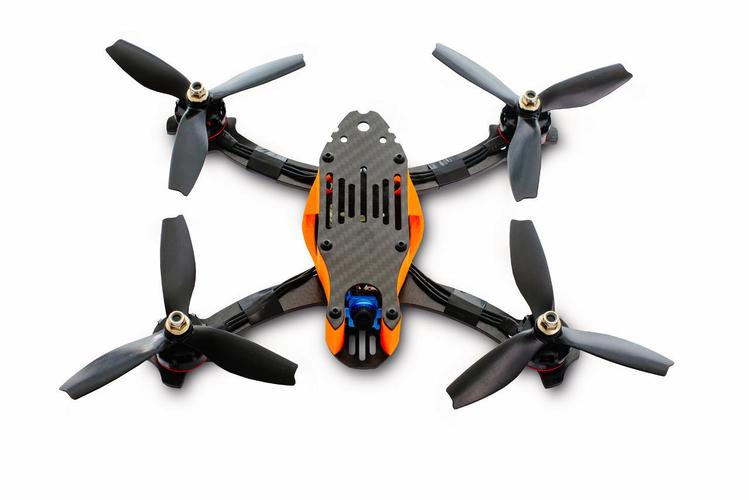
无人机模型,通常指代无人驾驶航空器(UAV)的物理原型或用于非飞行目的的比例缩比模型。它既是航空爱好者手中的遥控飞行玩具,也是现代航空航天工程、人工智能与 robotic 技术交叉融合的试验场。从消费级航拍机的轻量化模型,到用于气动测试的风洞缩比模型,无人机模型的设计与制造正经历着一场深刻的变革。\n\n一、 无人机模型的分类与功能定位\n\n从应用场景出发,无人机模型大致可分为三类。第一类是 娱乐与竞技模型 ,如多旋翼穿越机、固定翼遥控飞机,它们强调操控响应与机械可靠性,核心部件包括无刷电机、电子调速器、飞控板与轻量化机架。第二类是 科研验证模型 ,例如用于新飞控算法测试的缩比平台,或用于气动外形优化的风洞模型,这类模型需具备高保真度的结构特性与模块化传感器接口。第三类是 工业原型模型 ,如物流无人机的地面测试模型,要求机械结构与真实载荷分布、能源系统相匹配,以验证垂直起降、悬停精度与续航能力。\n\n二、 模型设计中的关键技术要点\n\n1. 气动布局与结构设计 \n固定翼无人机模型需兼顾升阻比与失速特性,常见布局包括常规尾翼式、飞翼式与双尾撑式。多旋翼模型则需通过桨叶直径与密度、机臂厚度来平衡振动与效率。如今,参数化建模与计算流体力学(CFD)仿真被广泛用于缩比模型的外观验证,确保粗糙度与雷诺数效应可被合理缩放。\n\n2. 动力系统匹配 \n无人机模型常采用锂聚合物电池与无刷直流电机,配合旋风桨。设计难点在于电机KV值、桨叶尺寸与电调限流的协同,以实现推重比(通常目标为2:1以上)与能量效率的最优解。对于长航时机型,还需引入巡航电机与高能量密度电池的热管理模型。\n\n3. 飞控与传感系统 \n现代高端无人机模型已集成多冗余惯性测量单元、气压计与GNSS模块,并支持RTK定位以实现厘米级航点飞行。开源固件如PX4或ArduPilot的引入,极大降低了模型验证门槛——开发者可在小型模型上完成光流定位、避障与编队算法的初步测试。\n\n4. 材料与制造工艺 \n无人机模型的结构件按照用途不同,可选用泡沫板(休闲级)、碳纤维预浸料(高性能级)或玻璃纤维增强尼龙(工业样机)。轻合金数控加工与3D打印(熔融沉积成型或光固化)常用于快速迭代中。对于结构强度验证,需要借助有限元分析确保在过载机动下机臂、电机座不发生共振或材料屈曲。\n\n三、 编程仿真与测试流程\n本文重点推荐通过参数化脚本生成并执行全流程仿真测试。”
无人机模型 从 hobby 到工业应用的演进与关键技术
如若转载,请注明出处:http://www.sxtslh.com/product/53.html
更新时间:2026-11-21 13:09:22